车厢里说话时,声音会先后到达不同麦克风。阵列利用这点估计来向,再把对应通道对齐叠加,让目标方向更突出。反射、移动和扬声器回声仍会限制效果。
开车时用免提通话,发动机、轮胎和空调都在响,副驾乘客也可能插话。为什么系统有时还能较清楚地收下驾驶员的话,却未必同样放大其他方向的声音?关键不在某一只麦克风更灵敏,而在几只麦克风记录到声音的先后差异。
再看会议桌上的设备。发言者稍微挪动位置,或房间墙面把声音反射回来,远端听到的人声可能突然变薄、飘忽。阵列要做的工作并非凭空分离所有声音,而是在已知或估计的方向上,让多路信号尽量同相叠加,并降低其他方向的影响。
声音为何会留下方向线索
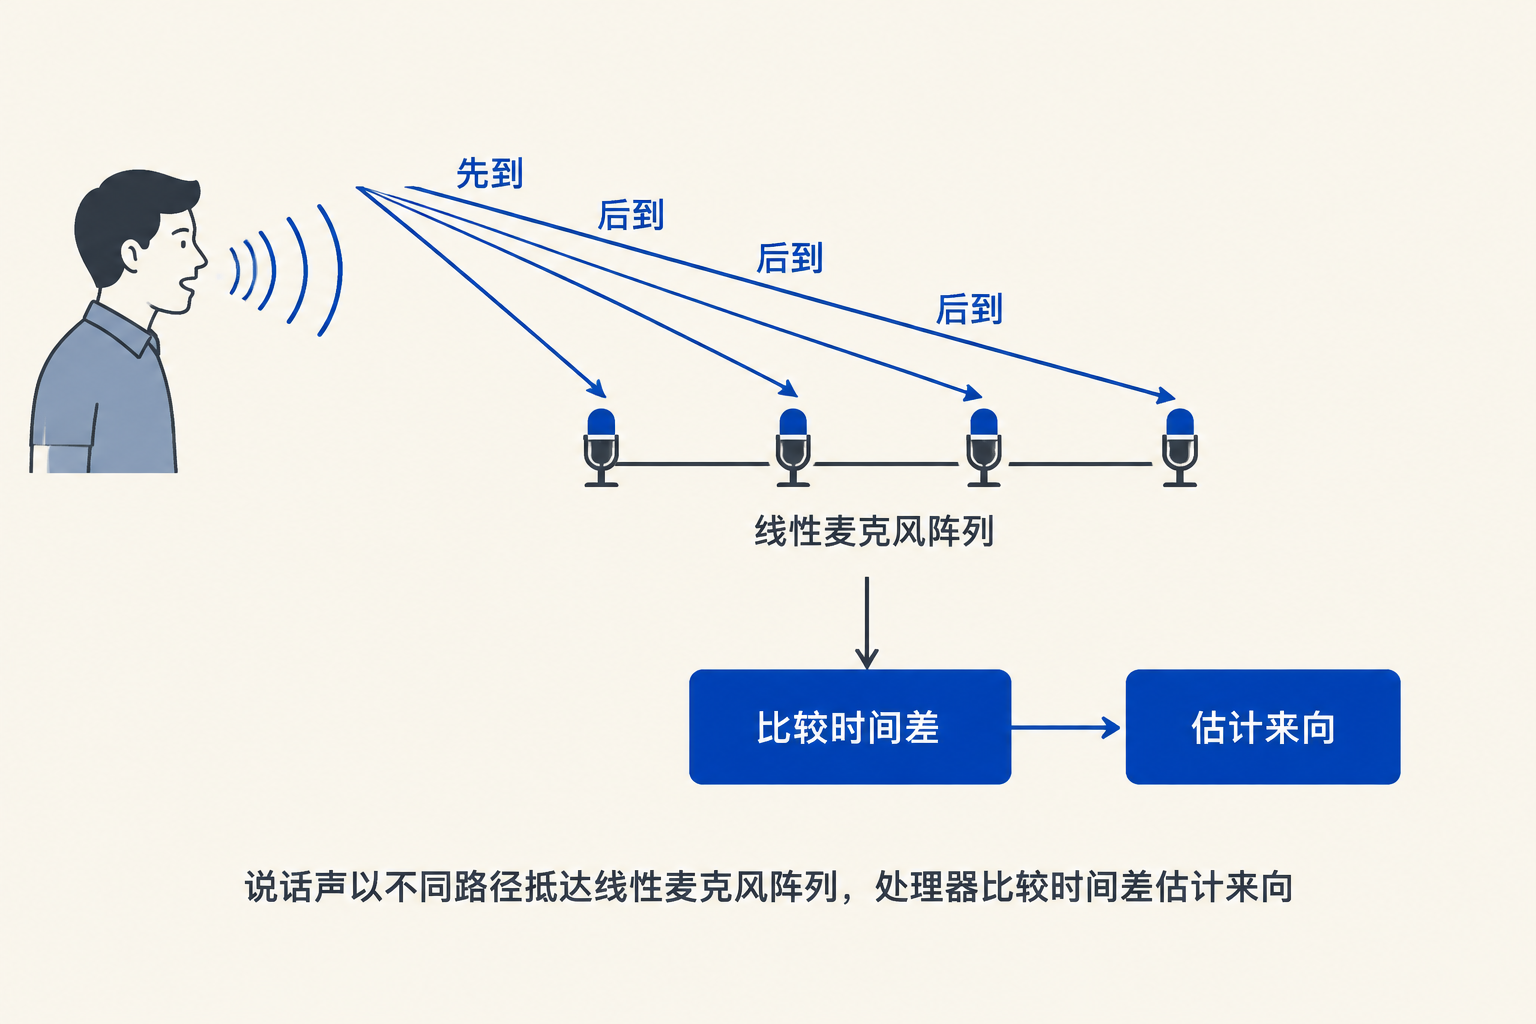
把几只麦克风按固定间距排开,同一句话到达各麦克风的时刻会略有不同。这个到达时间差很小,却与声源相对阵列的方向有关。处理器比较各通道的波形,就能提出候选方向。
一种直观做法是,逐个假设声音来自不同角度,并为每个通道补上相应延时。某个角度下,多路信号叠加后的能量最大,那个角度便可作为声源来向的估计。这里的来向估计,指的是判断声音从哪里传来,并不等于精确得到说话者的三维位置。
这个推断依赖阵列几何关系和声音传播模型。在线性阵列、声源距离相对阵列尺寸较远时,声波前沿可近似看成平面。麦克风间距也不能任意加大,否则不同方向可能产生难以区分的时间关系,造成空间混叠。
先定位,再把波束转过去
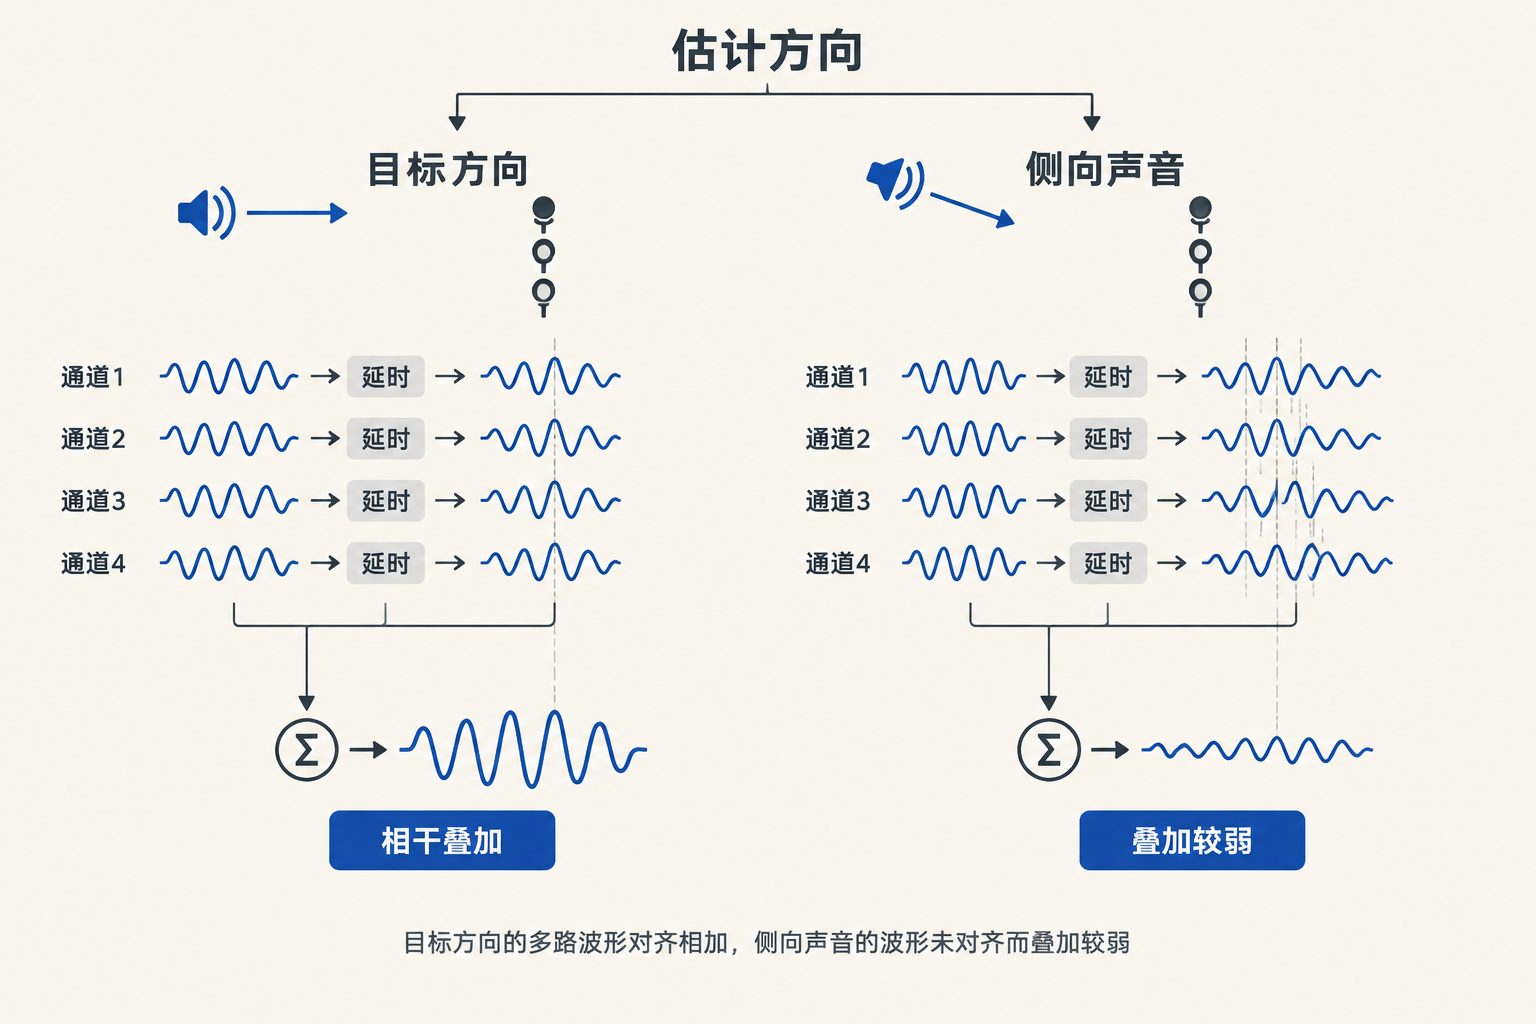
得到候选方向后,阵列进入波束形成。波束形成是对每一路信号施加不同延时或滤波,再进行求和的处理。目标方向的语音被对齐后相互加强,偏离目标方向的声音由于对不齐,叠加效果通常较弱。
这相当于在软件中改变接收重点。阵列本身没有机械转动,处理器只需更新各通道的延时和权重,就能把主波束指向新的方向。若延时不是采样点整数倍,还需要插值来实现分数采样延时。
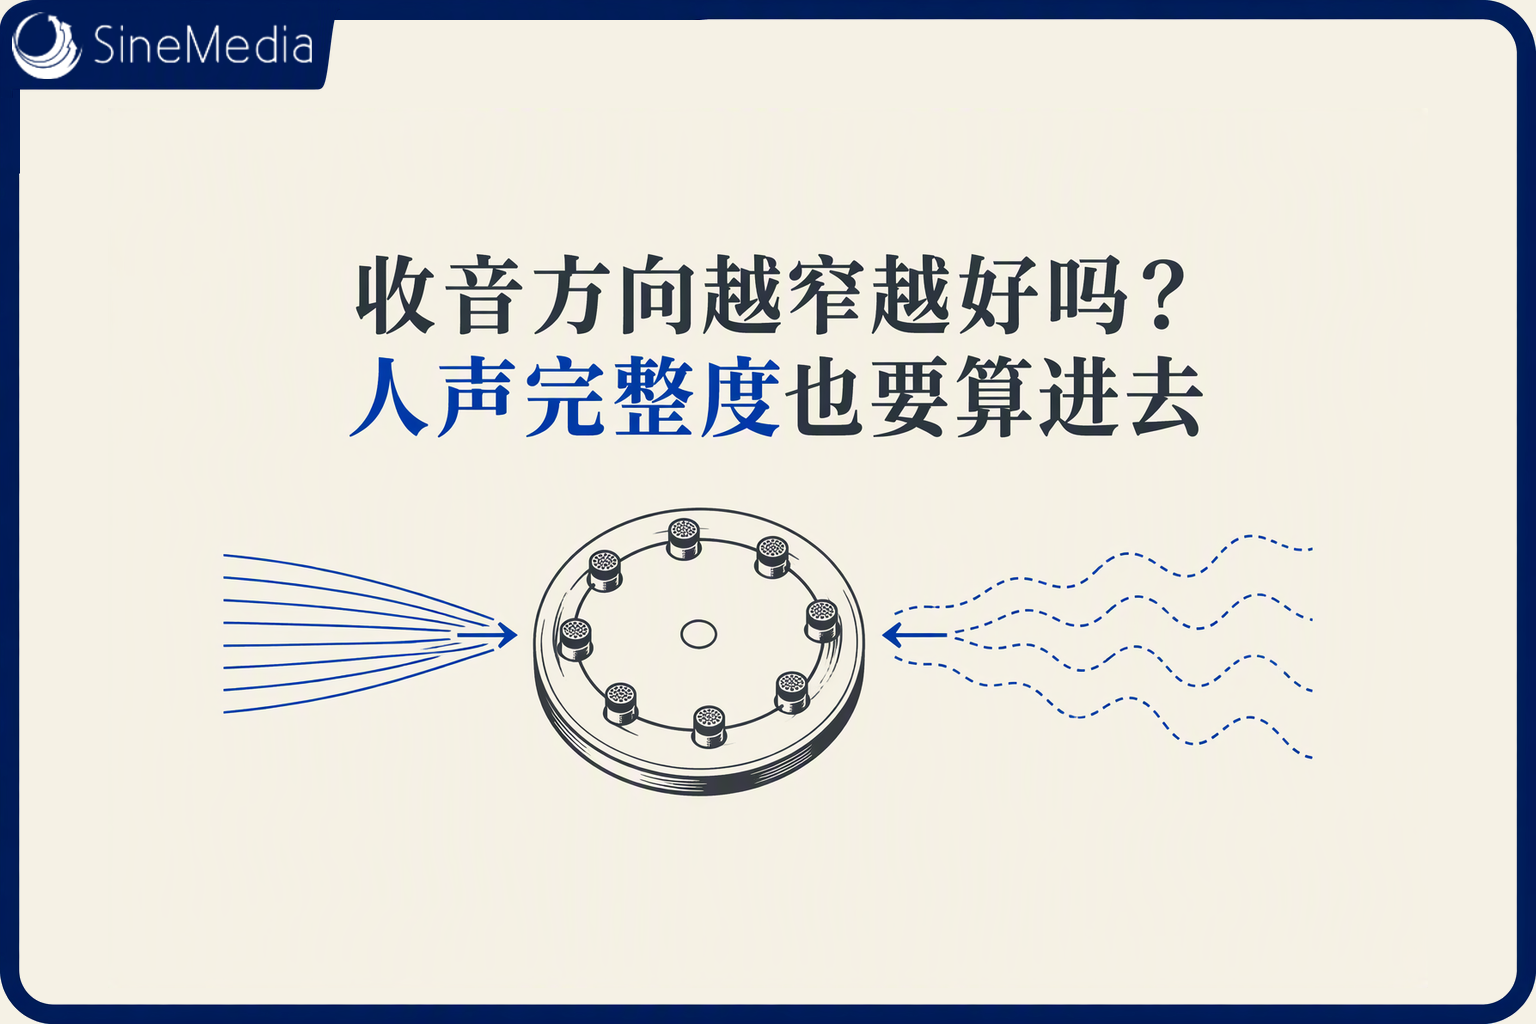
波束不会只接收一个数学上的细点,而有一定宽度。波束较窄,区分相邻方向的能力通常更强,却更怕定位偏差。说话者移动后,若主波束仍指向旧位置,特别在较高频段,目标语音的频率响应可能发生明显变化。
反射为什么会误导阵列
车窗、仪表台和车内边界会把声音反射到阵列。麦克风接收到的,因而既有直达声,也有不同路径、不同到达时间的反射声。若把最强的相关线索直接当作直达声方向,阵列可能锁定错误方向,或出现多个候选峰值。
一种用于缓解此问题的处理,会先弱化各频率成分的幅度差异,突出通道之间的相位关系。相位可以通俗理解为波形在一个振动周期里走到哪一步。这样处理后,与到达时间差有关的相关峰更尖锐,有助于在反射环境中寻找方向。
这不意味着反射会被彻底消除。该处理需要按数据块在频域计算,结果也依赖当前信号。安静、直达声占优势的环境里,简单延时求和已可能定位良好。反射和干扰增强时,方向估计才更需要考虑稳健性。
更窄的波束与回声的难题
为了让主方向更集中,可以采用超指向设计。它通过选择各通道权重,在保持目标方向响应的条件下压低其他方向的噪声贡献。相比基础的延时求和,主波束能够更窄,但权重过大时会增加实现和稳定性压力。
因此实际设计常加入正则化,也就是给权重变化设置约束。约束较强时,结果会更接近普通延时求和,容易实现但指向性较弱。约束较弱时,指向性可能提升,同时对低频增益、器件误差和数值稳定性提出更高要求。
免提系统还有另一条声音路径。远端语音从车内扬声器播放后,又被麦克风收进来,形成声学回声。自适应滤波器可根据扬声器的已知播放信号,估计这条回声路径并抵消其成分。可是波束随说话者转动时,等效回声路径也会变化,波束形成与回声消除同时工作时可能影响自适应过程。
怎样观察一台设备的实际表现
可在相对安静的房间里,让一人固定说话,另一人从侧后方说话或播放语音,分别录下远端效果。随后让主说话者缓慢改变位置,留意人声是否突然变薄、音量跳变,或设备是否把重点转向错误方向。
也可在有硬墙反射的房间和较开阔空间重复观察。若环境一变,拾音方向就频繁摇摆,说明反射、噪声或定位条件正在挑战系统。听感变化只能帮助辨认现象,不能单独证明某种算法或性能指标。
对音频从业者而言,还应把说话距离、阵列摆放、扬声器音量和是否存在双向通话分开记录。阵列的优势来自多通道、方向估计和对齐求和的配合。它能改善特定方向的拾音条件,却不能保证在任何车厢、房间、人数和移动状态下都稳定分离出单一人声。